Apêndice A1.2. Sistema de coordenadas para a simulação de difração
A função Simulador de difração simula o padrão de difração registrado em um detector. O detector é um plano finito de pixels posicionado a uma distância fixa da amostra e pode estar inclinado em relação ao feixe incidente. Para reproduzir isso com precisão, são necessárias a relação geométrica entre o detector e a amostra, bem como o tamanho do pixel e a quantidade de pixels do detector. Para o sistema de coordenadas básico (de orientação), veja A1.1. Sistema de coordenadas básico e orientação do cristal.
Z e Y diferem do sistema de orientação
No sistema de coordenadas do detector, \(Z\) é paralelo ao feixe e \(Y\) aponta para baixo. Isso difere do sistema de coordenadas de orientação, em que o feixe segue ao longo de \(-Z\) e \(Y\) aponta para cima. O sistema do detector segue a convenção usual de imagem/detector (origem no canto superior esquerdo, \(Y\) aumentando para baixo).
Antes da rotação (detector perpendicular ao feixe)
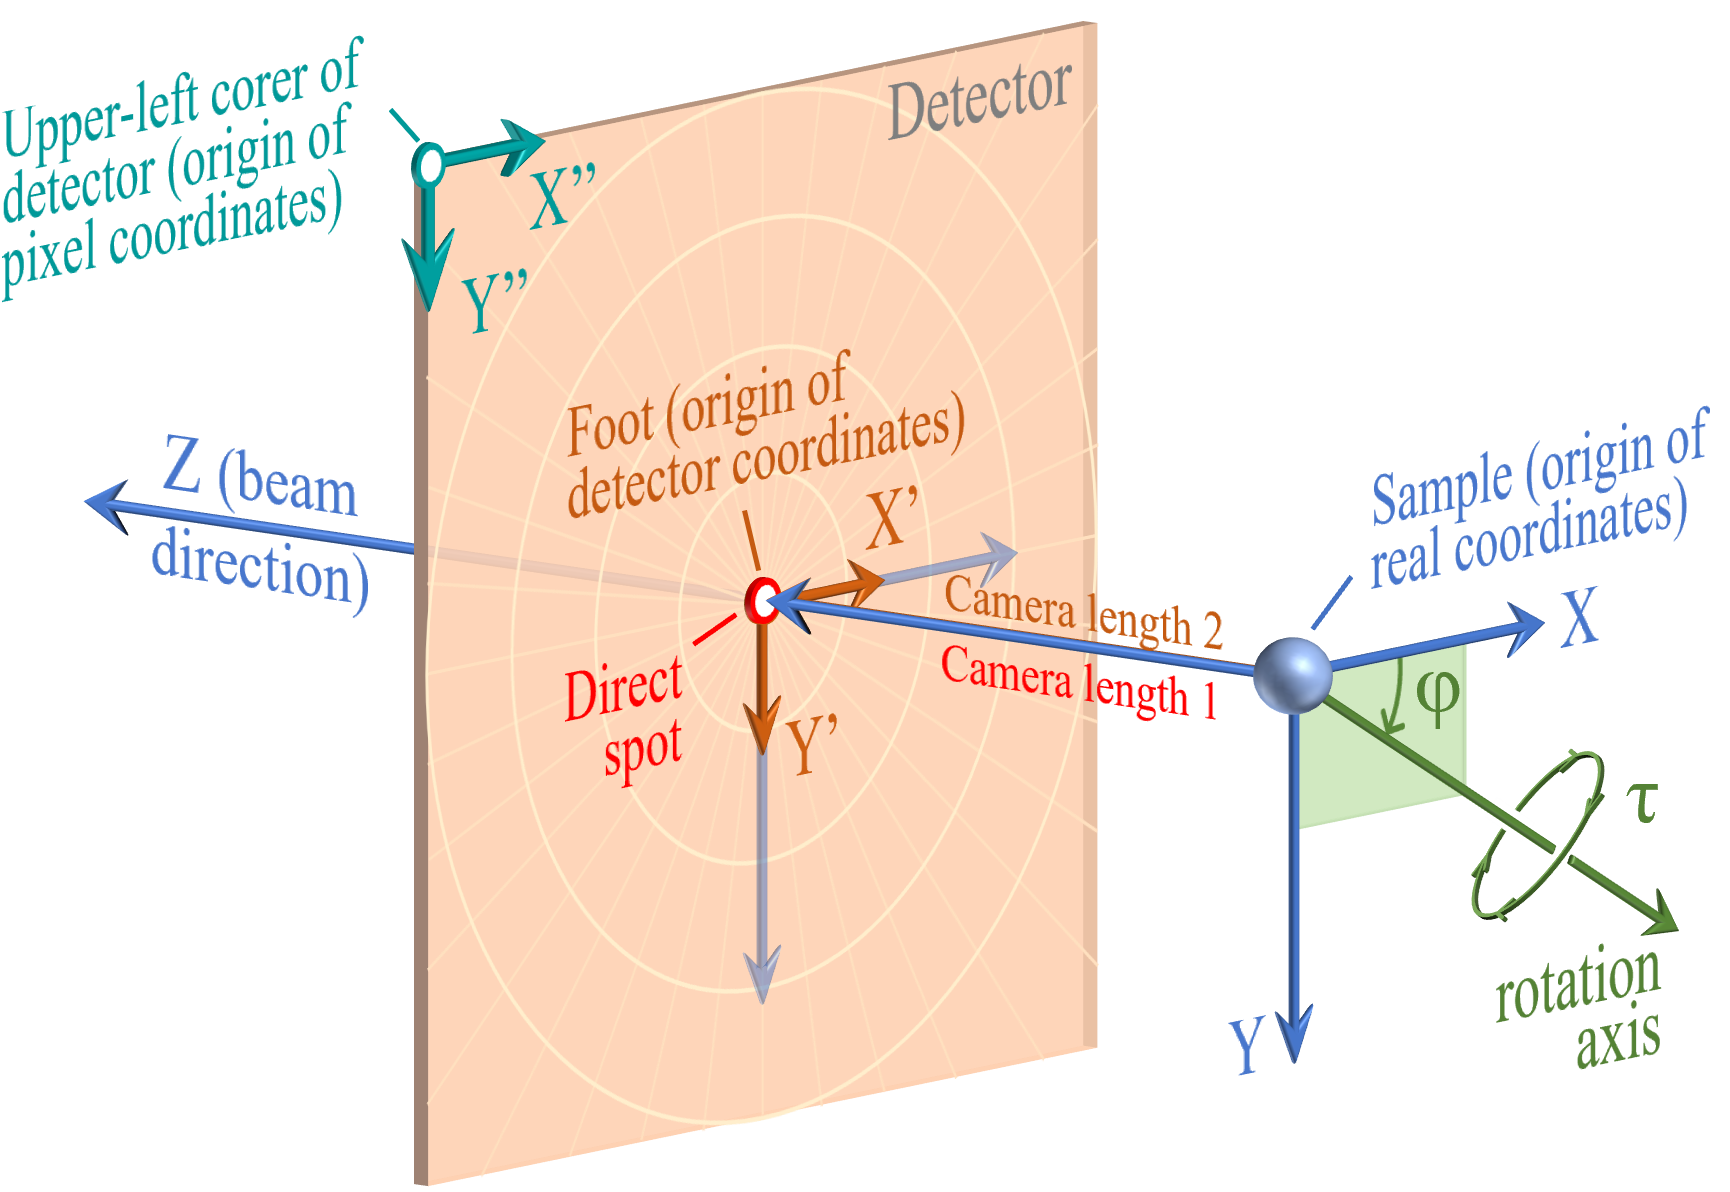
São definidos três sistemas de coordenadas:
- Coordenadas reais (\(X\), \(Y\), \(Z\)) : coordenadas cartesianas 3D em mm, com a amostra como origem. \(Z\) é paralelo ao feixe; visto ao longo de \(Z\), \(X\) aponta para a direita e \(Y\) aponta para baixo. Quando o detector está perpendicular ao feixe, \(X\) / \(Y\) são paralelos a \(X'\) / \(Y'\).
- Coordenadas do detector (\(X'\), \(Y'\)) : coordenadas 2D em mm no plano do detector, com o foot como origem. \(X'\) / \(Y'\) apontam para a direita / para baixo no detector e são paralelos a \(X''\) / \(Y''\).
- Coordenadas de pixel (\(X''\), \(Y''\)) : coordenadas 2D em unidades de pixel, com o canto superior esquerdo do detector como origem, seguindo as linhas e colunas de pixels do detector.
Quando o detector está perpendicular ao feixe, o foot e o direct spot coincidem, e Camera length 1 é igual a Camera length 2.
Após a rotação (detector inclinado)
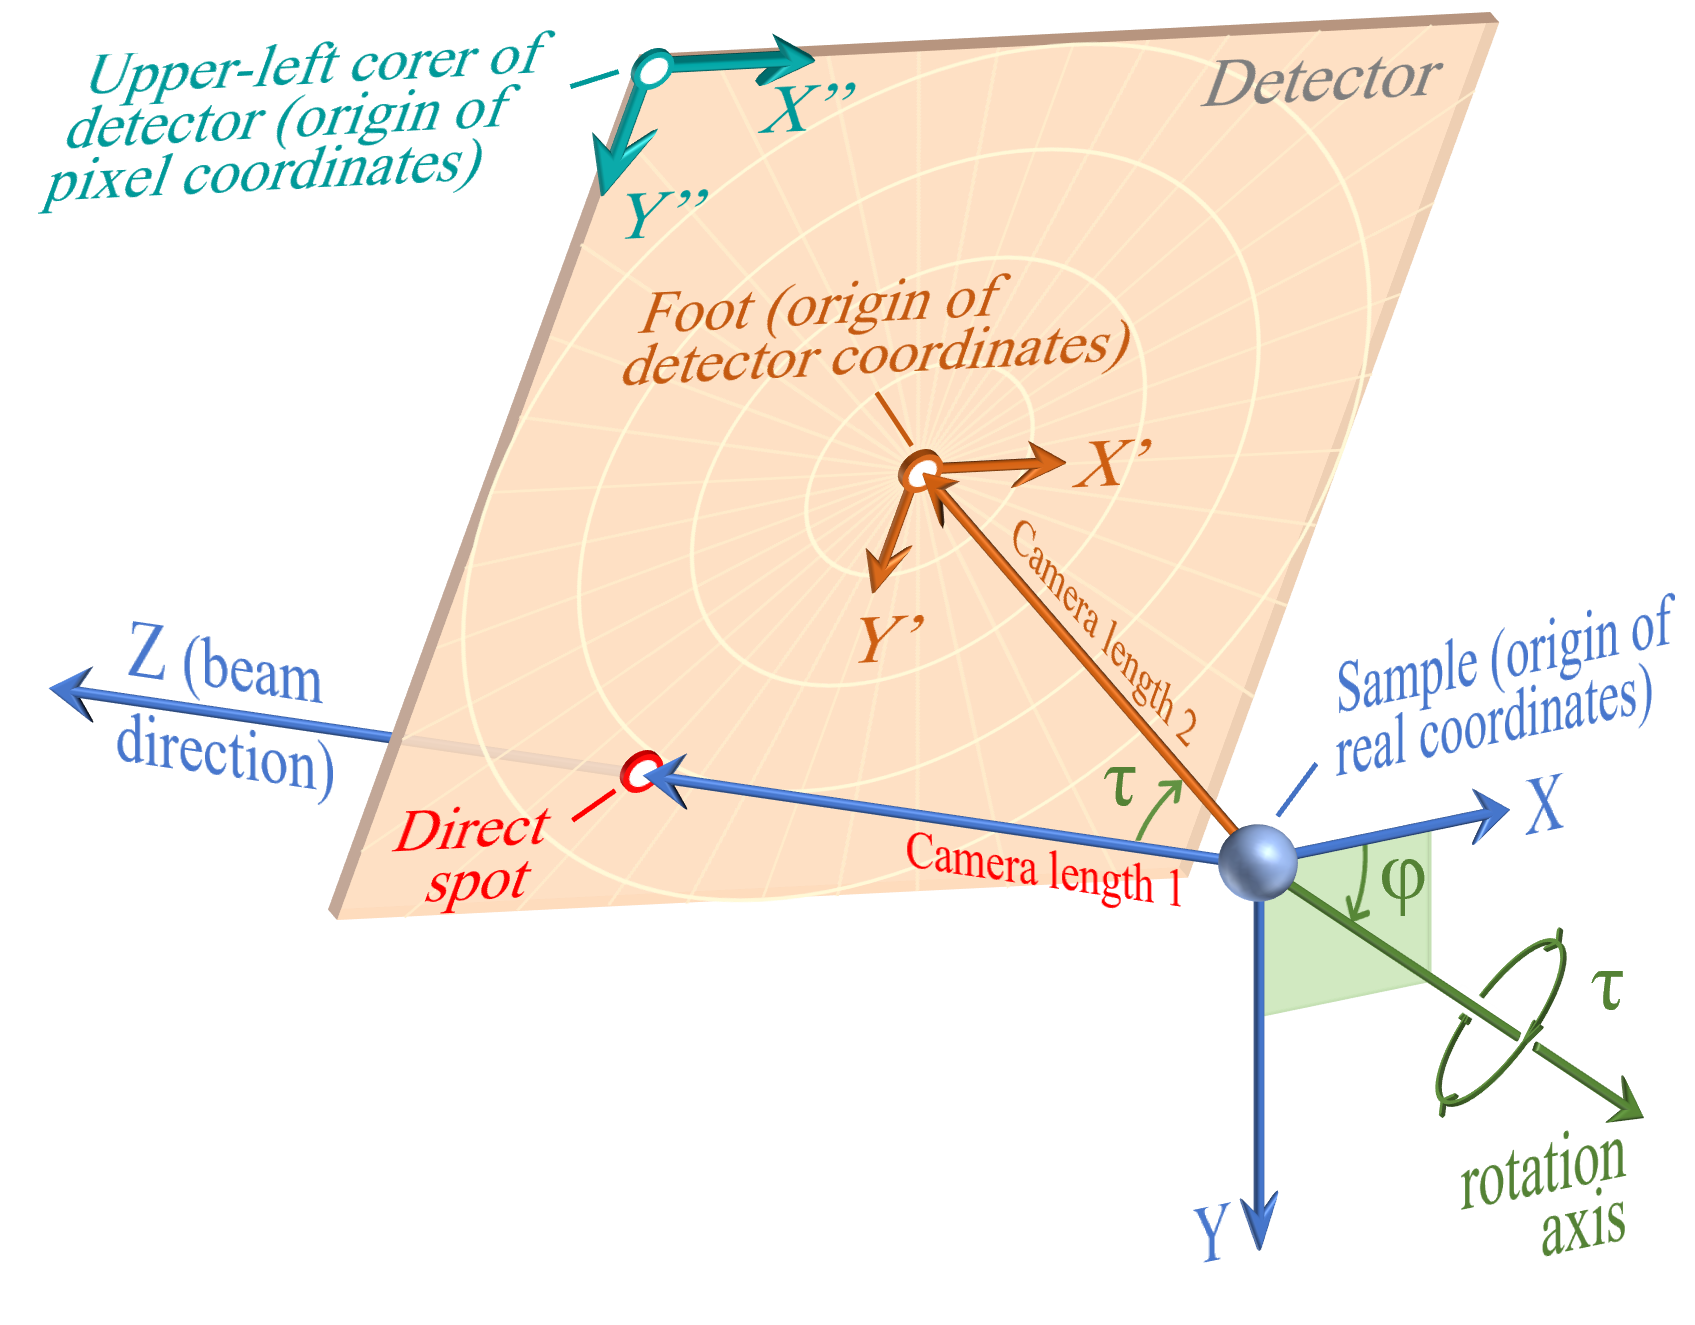
A inclinação do detector é descrita por dois parâmetros:
| Parâmetro | Descrição |
|---|---|
| \(\varphi\) | Direção do eixo de rotação — seu ângulo em relação ao eixo \(X\), medido no plano \(XY\) (\(Z\) = 0) |
| \(\tau\) | Ângulo de rotação em torno desse eixo (parafuso de rosca direita) |
Uma vez que o detector esteja inclinado:
- O direct spot e o foot não coincidem mais.
- Camera length 1 (\(C_1\)) = distância da amostra ao direct spot.
- Camera length 2 (\(C_2\)) = distância da amostra ao foot.
- A origem das Coordenadas do detector permanece no foot; a origem das Coordenadas de pixel permanece no canto superior esquerdo.
- As direções \(X\) / \(Y\) não coincidem mais com \(X'\) / \(Y'\).
Glossário de parâmetros
| Termo | Definição |
|---|---|
| Amostra (Sample) | O material que espalha o feixe incidente; a origem das coordenadas reais |
| Coordenadas reais (\(X\), \(Y\), \(Z\)) | Coordenadas 3D (mm) do arranjo experimental; origem na amostra, \(Z\) sempre paralelo ao feixe |
| Direct spot | Interseção do feixe incidente com o detector |
| Foot | O pé da perpendicular da amostra ao plano do detector; origem das coordenadas do detector. Coincide com o direct spot somente quando o detector está perpendicular ao feixe. No modo de imagem sobreposta, defina a posição do foot em coordenadas de pixel |
| Coordenadas do detector (\(X'\), \(Y'\)) | Coordenadas 2D (mm) no plano do detector; origem no foot |
| Coordenadas de pixel (\(X''\), \(Y''\)) | Coordenadas 2D (pixels) no plano do detector; origem no canto superior esquerdo |
| Camera length 1 (\(C_1\)) | Distância da amostra ao direct spot (mm) |
| Camera length 2 (\(C_2\)) | Distância da amostra ao foot (mm) |
| Pixel size | Comprimento do lado de um pixel (quadrado) (mm); apenas pixels quadrados são suportados |
| Detector width / height | Número de pixels na horizontal / vertical |
Duas definições do erro de excitação \(S_g\)
O ReciPro usa duas definições deliberadamente diferentes do erro de excitação, adequadas a cada contexto:
- Exibição cinemática e
SpotInfo()(modo cinemático/de erro de excitação) : a distância radial com sinal entre o ponto da rede recíproca e a esfera de Ewald, \(S_g = k - \lvert\boldsymbol{g} - \boldsymbol{C}\rvert\), com o centro da esfera \(\boldsymbol{C} = (0, 0, k)\) e \(k = 1/\lambda\). \(S_g > 0\) significa que o ponto está dentro da esfera. O simulador cinemático não pressupõe forma nem espessura da amostra, de modo que ali não existe normal à superfície; a distância radial isotrópica é a escolha neutra para selecionar e exibir reflexões. - Cálculo dinâmico (Bethe) : a distância medida ao longo da normal à superfície da amostra \(\boldsymbol{n}\), \(S_g = \sqrt{P_g^2/4 + Q_g} - P_g/2\), com \(P_g = 2\boldsymbol{n}\cdot(\boldsymbol{k}_0 + \boldsymbol{g})\) e \(Q_g = k_0^2 - \lvert\boldsymbol{k}_0 + \boldsymbol{g}\rvert^2\). Essa definição é exigida pela condição de contorno imposta na superfície da amostra.
As duas praticamente coincidem na incidência normal (normal à superfície paralela ao feixe), mas não são a mesma grandeza; não misture valores obtidos das saídas cinemática e dinâmica.